Un sensor es todo aquello que tiene una propiedad sensible a una magnitud del medio, y al variar esta magnitud también varia con cierta intensidad la propiedad, es decir, manifiesta la presencia de dicha magnitud, y también su medida.
Normalmente estos dispositivos se encuentran realizados mediante la utilización de componentes pasivos (resistencias variables, PTC, NTC, LDR, etc… todos aquellos componentes que varían su magnitud en función de alguna variable), y la utilización de componentes activos.
DESCRIPCIÓN DE ALGUNOS SENSORES:
Explicamos un poquito mas actuales de los sensores
Sensores de posición:
Su función es medir o detectar la posición de un determinado objeto en el espacio, dentro de este grupo, podemos encontrar los siguientes tipos de captadores
sensores fotoeléctricos:
La construcción de este tipo de sensores, se encuentra basada en el empleo de una fuente de señal luminosa (lámparas, diodos LED, diodos láser etc…) y una célula receptora de dicha señal, como pueden ser fotodiodos, fototransistores o LDR etc.
Este tipo de sensores, se encuentra basado en la emisión de luz, y en la detección de esta emisión realizada por los fotodetectores.
Según la forma en que se produzca esta emisión y detección de luz, podemos dividir este tipo de captadores en: captadores por barrera, o captadores por reflexión.
En el siguiente esquema podremos apreciar mejor la diferencia entre estos dos estilos de captadores:
También hay captadores por barrera. Estos detectan la existencia de un objeto, porque interfiere la recepción de la señal luminosa.
Captadores por reflexión; La señal luminosa es reflejada por el objeto, y esta luz reflejada es captada por el captador fotoeléctrico, lo que indica al sistema la presencia de un objeto.
Sensores de contacto:
Estos dispositivos, son los más simples, ya que son interruptores que se activan o desactivan si se encuentran en contacto con un objeto, por lo que de esta manera se reconoce la presencia de un objeto en un determinado lugar.
Su simplicidad de construcción añadido a su robustez, los hacen muy empleados en robótica.
Sensores por ultrasonidos:
Este tipo de sensores, se basa en el mismo funcionamiento que los de tipo fotoeléctrico, ya que se emite una señal, esta vez de tipo ultrasónica, y esta señal es recibida por un receptor. De la misma manera, dependiendo del camino que realice la señal emitida podremos diferenciarlos entre los que son de barrera o los de reflexión.
Sensores de Movimientos:
Este tipo de sensores es uno de los más importantes en robótica, ya que nos da información sobre las evoluciones de las distintas partes que forman el robot, y de esta manera podemos controlar con un grado de precisión elevada la evolución del robot en su entorno de trabajo.
Dentro de este tipo de sensores podemos encontrar los siguientes:
Sensores de deslizamiento:
Este tipo de sensores se utiliza para indicar al robot con que fuerza ha de coger un objeto para que este no se rompa al aplicarle una fuerza excesiva, o por el contrario que no se caiga de las pinzas del robot por no sujetarlo debidamente.
Su funcionamiento general es simple, ya que este tipo de sensores se encuentran instalados en el órgano aprehensor (pinzas), cuando el robot decide coger el objeto, las pinzas lo agarran con una determinada fuerza y lo intentan levantar, si se produce un pequeño deslizamiento del objeto entre las pinzas, inmediatamente es incrementada la presión le las pinzas sobre el objeto, y esta operación se repite hasta que el deslizamiento del objeto se ha eliminado gracias a aplicar la fuerza de agarre suficiente.
Sensores de Velocidad:
Estos sensores pueden detectar la velocidad de un objeto tanto sea lineal como angular, pero la aplicación más conocida de este tipo de sensores es la medición de la velocidad angular de los motores que mueven las distintas partes del robot. La forma más popular de conocer la velocidad del giro de un motor, es utilizar para ello una dinamo tacométrica acoplada al eje del que queremos saber su velocidad angular, ya que este dispositivo nos genera un nivel determinado de tensión continua en función de la velocidad de giro de su eje, pues si conocemos a que valor de tensión corresponde una determinada velocidad, podremos averiguar de forma muy fiable a qué velocidad gira un motor. De todas maneras, este tipo de sensores al ser mecánicos se deterioran, y pueden generar errores en las medidas.
Existen también otros tipos de sensores para controlar la velocidad, basados en el corte de un haz luminoso a través de un disco perforado sujetado al eje del motor, dependiendo de la frecuencia con la que el disco corte el haz luminoso indicará la velocidad del motor.
sensores inductivos:
Los sensores inductivos son una clase especial de sensores que sirve para detectar materiales ferrosos. Son de gran utilización en la industria, tanto para aplicaciones de posicionamiento como para detectar la presencia o ausencia de objetos metálicos en un determinado contexto: detección de paso, de atasco, de codificación y de conteo.
El “PLC” (Programmable Logic Controller, por sus siglas en inglés) es un dispositivo electrónico que se programa para realizar acciones de control automáticamente.
Un PLC es un cerebro que activa componentes de maquinarias para ejecuten tareas que pudieran ser peligrosas para el ser humano o muy lentas o imperfectas.
Los PLC se usan en la actualidad en todo tipo de aplicaciones industriales, resolviendo requerimientos en control de procesos y secuencias de la maquinaria, dentro del sector industrial y ha penetrado las aplicaciones domésticas y comerciales con mayor auge en la última década.
LA IMPORTANCIA DE LOS PLC’S EN LA INDUSTRIA
En virtud del desconocimiento de los sistemas basados en PLC, muchos industriales podrían estar gastando mucho dinero en procesos de mantenimiento, cuidados y reparación de sus máquinas, porque ni siquiera conocen que están dentro de todas sus maquinarias y pueden ser repotenciados y a un costo accesible.
Estos aparatos además de útiles, indispensables, son relativamente sencillos de programar y aportan avances considerables al proceso productivo de una fábrica, asegurando la calidad de su manufactura terminada y eliminando desperdicio, accidentes, ahorrando tiempo, dinero y riesgos.
En cuanto al campo de aplicación de los PLCs, lo cierto es que es tan extenso que ha llegado a alcanzar distintos sectores dentro y fuera de la industria donde antes se consideraron ciencia ficción.
Principalmente son utilizados en los procesos relacionados a las maniobras de máquinas.
El sistema PLC puede abarcar distintos procesos y sistemas, ya cuentan con conexión a Internet por lo que puede ser monitoreado remotamente, tanto en su funcionamiento como en sus resultados, accediendo a ellos a través de una computadora común.
Sus datos se procesan como históricos estadísticos para registro y validación (datalogging), o en salas de control simples o complejas, como lo hace la urbótica, en salas situacionales de una ciudad, en la industria (inmótica), en hogares (domótica).
VENTAJAS DEL SISTEMA BASADO EN PLC
Con todo lo mencionado sobre los PLC y su aporte ala automatización de la industria, se imaginarán que se trata de un instrumento electrónico que resulta de gran utilidad para las fábricas que manejan mucha maquinaria.
¿COMO PROGRAMAR UN PLC?
Antes que nada hay que definir en sí lo que es un PLC. Un PLC (Controlador Lógico Programable) en sí es una máquina electrónica la cual es capaz de controlar máquinas e incluso procesos a través de entradas y salidas. Las entradas y las salidas pueden ser tanto analógicos como digitales. Los elementos importantes en un programa PLC (en este utilizaremos como base el siemens) al igual que un alambrado lógico con elementos eléctricos como relevadores son:
Contactos normalmente abiertos y normalmente cerrados.
Bobinas.
Temporizadores (Timers).
Contadores.
A continuación se muestran los símbolos de cada elemento a través de Siemens:
Contactos normalmente abiertos y normalmente cerrados
Un contacto es un elemento eléctrico el cual su principal y única función es abrir y cerrar un circuito eléctrico ya sea para impedir el paso de la corriente o permitir el paso de la misma.Un contacto es un elemento de entrada. Así lo lee el PLC. Las entradas se representan por medio de la letra I. Cuando un contacto se activa y éste se cierra (contacto normalmente abierto) este pasa de un estado lógico 0 a un estado lógico de 1.
Cuando un contacto se activa y este se abre (contacto normalmente cerrado) este pasa de un estado lógico 1 a un estado lógico 0.
Elementos de un PLC: Bobinas
Las bobinas no son mas que un arrollamiento de alambres los cuales al aplicarles un voltaje estas crearán un fuerte campo magnético. Por lo tanto las bobinas que actúan en los programas de PLC representan los electroimanes de los relevadores eléctricos. Las bobinas se consideran como elementos internos del PLC pero estas también representan salidas.
Cuando se representan internamente actúan como electroimanes donde su principal letra característica son: la M y la V. Cuando representan una salida estos se representan especialmente con la letra Q. (las salidas mas comunes representan a motores eléctricos, solenoides, cilindros eléctricos entre otras salidas)
Ejemplos de programación de PLC
Ejemplo A: armar un programa en escalera el cual me encienda un motor eléctrico a través de un contacto y que éste se apague cuando presionemos otro contacto. Como se observa el contacto I0.0 e I0.2 son elementos de entrada y la bobina M0.0 es una bobina interna del PLC. La salida en este caso un motor eléctrico se representa con la bobina Q0.0
Explicación del ejemplo A: cuando usted presione el elemento I0.0 este hará que se active la bobina M0.0 y a causa de ello provocara que el contacto auxiliar M0.0 se cierre y así se encienda el motor eléctrico.
El contacto auxiliar M0.0 sirve como una retroalimentación al circuito. Esto se hace por que por lo común los contactos de entrada son de pulso y este se encuentra en uno cuando lo tengamos presionado y al soltarlo cae a cero. Por lo tanto para evitar eso se retroalimenta el contacto. El motor se detendrá únicamente cuando se presione el contacto I0.2 ya que este cortara la retroalimentación que existe en el circuito.
Ejemplo B: hacer un programa en lenguaje escalera el cual encienda y pare un motor eléctrico. Además dicho programa deberá contener protecciones para proteger al motor, esto es, que se detenga automáticamente cuando halla una sobrecarga (recuerde que una sobrecarga en el motor significa un aumento en la corriente de consumo) y además que se detenga cuando exista alta temperatura en el motor.
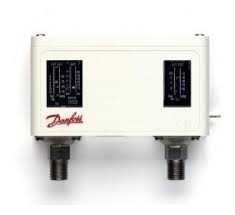
El presostato es un instrumento que abre o cierra un circuito eléctrico, en función del cambio de un valor de presiónprefijado, en un circuito neumático. También se le conoce como interruptor de presión.
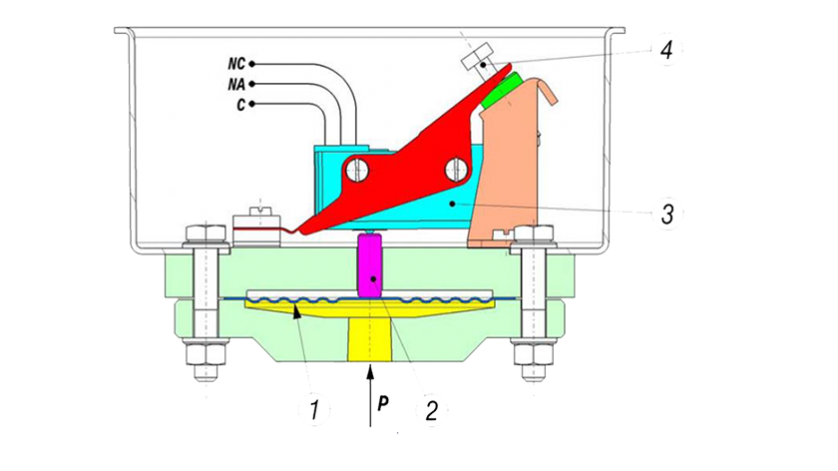
En general, los presostatos son instrumentos mecánicos. Su ajuste se realiza mediante un tornillo o una pequeña leva, que aumenta la presión que ejerce sobre un muelle central y éste a su vez, sobre el contacto o contactos. Cuando la presión del sistema supera a la del muelle, los contactos varían de posición y al contrario, cuando la presión del sistema baja y la del muelle es superior, los contactos varían nuevamente. Con esta maniobra, los contactos abren o cierran y permiten al control central del compresor o del equipo de aire comprimido que corresponda, realizar la maniobra para la que fue diseñado.
Una aplicación típica de los presostatos es el arranque y paro de los compresores de pistón pequeños. Para compresores de gran tamaño y compresores rotativos, los presostatos abren o cierran los contactos para que el control central ponga el compresor en carga o descarga, actuando sobre las válvulas de despresurización, en el caso de los pistones o sobre la válvula de aspiración, en el caso de los rotativos.
Los presostatos también se han utilizado para otras aplicaciones. En los sistemas de seguridad controlando los valores de alta presión, como equipos de alarma para activar señales a distancia o simplemente para detectar la presencia de presión de aire en un determinado circuito.
En el aire comprimido, los presostatos han sido muy empleados, pero poco a poco están siendo desterrados de las aplicaciones industriales y sustituidos por los transmisores de presión. Estos equipos tienen tamaños más pequeños, menos averías, al ser de mecánica más simple y una operativa muy superior.
¿COMO FUNCIONA EL PRESOSTATO?
Un presostato (también interruptor de presión ) es un aparato que cierra o abre un circuito eléctrico en función de la presión de un medio líquido o gaseoso. Normalmente tiene dos funciones diferentes:
a) Detector de estado para funciones de alarma, bloqueo o consenso b) Regulador discontinuo On-Off. La parte central de un presostato es un sensor, normalmente metálico, que acciona directamente sobre uno o dos microinterruptores cuando la presión alcanza uno o dos valores previamente fijados.
El microinterruptor habitualmente utilizado es del tipo unipolar (SPDT – Single pole doble throw) (conmutador) de acción rápida (snap action) (disparo) y con rearme automático. En base al principio de funcionamiento se puede dividir en dos categorías los instrumentos de desplazamiento y los instrumentos de equilibrio de fuerzas.
¿PARA QUE SIRVE EL PRESOSTATO?
Su función es que la bomba de agua trabaje solamente cuando abramos el grifo, tiremos de las cisterna, etc.
tipos de presostatos
El presostato, también muy conocido por otro nombre interruptor de presión, es un aparato que se encarga de abrir o de cerrar un circuito eléctrico en función de la lectura de presión de un fluido.
Presostato diferencial: Funciona según un rango de presiones, alta-baja, normalmente ajustable, que hace abrir o cerrar un circuito eléctrico que forma parte del circuito de mando de un elemento de accionamiento eléctrico, comúnmente motores.
Alta diferencial: Cuando se supera la presión estipulada para el compresor, el rearme puede ser manual o automático.
Baja diferencial: Cuando la presión baja más de lo estipulado para el compresor, el rearme puede ser manual o automático.
PLC
CONTROLADOR LOGICO PROGRAMABLE
¿QUE ES UN PLC?
Un controlador lógico programable, más conocido por sus siglas en inglés PLC (Programmable Logic Controller) o por autómata programable, es una computadora utilizada en la ingeniería automática o automatización industrial, para automatizar procesos electromecánicos, tales como el cont
¿para que sirve un plc?
sirve para controlar y configurar trabajos de industrias en motores domotica , etc
Los programas para el control de funcionamiento de la máquina se suelen almacenar en baterías, copia de seguridad o en memorias no volátiles. Un PLC es un ejemplo de un sistema de donde los resultados de salida deben ser producidos en respuesta a las condiciones de entrada dentro de un tiempo limitado, de lo contrario no producirá el resultado deseado.
SIMBOLOS Y CONEXIONES
Existen variados tamaños de PLC; para pequeñas aplicaciones, pueden ser como un paquete de cigarrillos, pero los hay del tamaño de un acondicionador de aire, o mas grandes, teniendo en cuenta que a esta escala son modulares, es decir que se les pueden agregar tantos módulos como sea necesario de acuerdo a las necesidades. Estos módulos pueden ser de entrada, de salida, o unidades de proceso.
Los PLC son muy utilizados para controlar aquellas máquinas que deben seguir procesos secuenciales a nivel industrial, tales como empaque de productos, control de motores, monitoreo de sensores, monitoreo o control de armado de partes, etc. Su elección depende del tipo de proceso a automatizar, así como de la cantidad de entradas y salidas necesarias para atender todos los sensores y actuadores del sistema.
Un PLC, como cualquier sistema de control, entrega determinados estados en sus salidas dependiendo del estado de sus entradas y de un proceso de corrección, que en este caso sería el programa que tenga cargado en su memoria, que debió ser diseñado para la aplicación en especial.
Observamos con mucha frecuencia la palabra “relé”. Efectivamente, como ya se ha mencionado, los PLC están estrechamente vinculados con los relés o “relays”, puesto que fueron creados para reemplazarlos cumpliendo con las mismas funciones, aunque no sean parecidos físicamente. Antes de seguir adelante, veamos como está construido un relé tradicional, y un ejemplo de su posible aplicación.
El ejemplo más sencillo de relé lo constituye una bobina y un contacto, como se observa en la figura 3.
Estos contactos están conectados con el “mundo exterior” del PLC. Físicamente existen, y reciben señales de interruptores, sensores, etc., y en realidad no son relés, sino que tienen componentes del tipo o similares a los mostrados en la Figura 4.
Se observa aquí que este “relé de entrada” no es muy parecido al visto antes, pero esta es una típica entrada a un PLC. Las entradas pueden ser analógicas o digitales, aunque las más utilizadas son las digitales, que por medio de optoacopladores toman el voltaje entrante y permiten la activación de la variable respectiva dentro del programa del PLC. Las tensiones de entrada pueden ser de alterna o continua y de cualquier valor. El optoacoplador puede ofrecer una protección de hasta 6000 Volts en la entrada sin producir daño alguna en la circuitería interna del PLC. Se aprecia también en la Figura 4, el símbolo utilizado dentro del programa del PLC para representar una entrada, que se denomina “contacto”.
Un módulo típico de PLC puede constar de 8 ó 16 entradas, ofreciendo externamente la cantidad de terminales correspondientes a los contactos de cada uno de los optoacopladores.
Son salidas físicas a las cuales se conecta el cableado que llevará la señal a los actuadores de la máquina o proceso que se está controlando. Cada salida corresponde a una variable dentro del programa en ejecución. En general, los módulos de salida están basados en relés (también “relevos”), como se observa en la configuración de la Figura 5, por ser dispositivos que soportan corrientes de cierta importancia a través de sus terminales de contacto, y porque además ofrecen alto aislamiento para el PLC con respecto a los circuitos externos. Estos relés son salidas del tipo “On/Off”, o sea conectan o no un actuador, que puede ser un motor, un timbre, etc. También hay salidas a través de optoacopladores, transistores, TRIACs, etc., pero las de relés son las más usadas. En la Figura 5 se muestra un circuito típico de salida de un PLC por medio de relé, con el correspondiente símbolo para representarlo en el programa de control (que veremos más adelante). Al igual que las entradas, un módulo de salida puede estar compuesto de 8 ó 16 juegos de contactos, en la mayoría de los casos.
La elección del lenguaje de programación depende, entre otras cosas, de la experiencia de los programadores, del problema que se deba resolver, del grado de detalle que requiera la descripción del problema, y de la eventual comunicación que se deba mantener con otros programadores o departamentos (esto en grandes fábricas, por supuesto).
Los cuatro lenguajes permiten programar las mismas acciones, teniendo algunos ventajas sobre otros dependiendo de las aplicaciones.
En todos los casos, para programar finalmente el PLC, o para transmitir al mismo el programa realizado en el lenguaje elegido, es necesario una computadora y un software especial como se citó en la introducción. La comunicación física se hace por medio de un cable desde la CPU del PLC hasta algún puerto serial de la PC.
Instrucciones básicas de programación:
Nos referiremos con exclusividad al lenguaje LD (Diagrama de Escalera), por ser uno de los más utilizados, por su claridad para facilitar la comprensión de las diferentes aplicaciones, y porque la mayoría de los PLC tienen el software necesario para transformar un LD en “lenguaje de máquina”. También, como hicimos en el caso de los microcontroladores, veremos sólo las instrucciones necesarias para comprender un ejemplo sencillo. Éstas, no obstante, constituyen una buena base para quien desee profundizar el tema.
Para entender como funciona un diagrama de escalera y con este propósito, reemplazaremos el pulsador, la batería y la bobina del relé de la Figura 3 por sus correspondientes en un LD. Para ello deberemos considerar los símbolos que el PLC “comprende”, y no las designaciones habituales que damos nosotros cotidianamente:
– La batería se reemplaza con algo común a todos los LD, llamadas “bus bars” o barras “bus”, que son simplemente dos barras verticales, una a cada lado del diagrama. (Serían los laterales o largueros de la escalera) Debe tenerse presente que siempre el la barra de la izquierda es la de tensión positiva, y la de la derecha, tierra. También se debe tener presente, consecuentemente, que la corriente circula por los “peldaños” de la escalera, de izquierda a derecha.
Las electrobombas son un tipo de bombas hidráulicas que se caracterizan por ser accionadas a través de un motor eléctrico. Se emplean para transformar la energía con la que se activan en energía del fluido incompresible que mueve. Este fluido puede ser tanto líquido como una combinación de líquidos y sólidos.
FUNCIONAMIENTO DE UN ELECTRO BOMBA
Esta electrobomba recoge agua de un depósito para llevarla a un nivel superior donde se almacenará. En este nivel superior es necesario que existan unos sensores capaces de discernir cuando el agua a llegado a un nivel máximo (en cuyo caso se deberá detener el funcionamiento), o cuando va a sobrepasar un nivel mínimo. Entre estos dos niveles es cuando debe funcionar la bomba. El sistema consta también de un relé térmico, cuya función es impedir que funcione en condiciones de calentamiento anómalas y además permitir el arranque con la mayor rapidez y seguridad posibles. Todos estos datos aparecen representados en el esquema del sistema que se pretende realizar:
Para realizar el sistema de control que regula este tipo de dispositivo se utilizará un cuadro de mandos en el que existen unos controles que realizan las siguientes funciones:
Botón de On, como condición imprescindible para que el sistema funcione.
Botón de Off, como condición suficiente para parar el sistema.
Botón de Rearme, que como su propio nombre indica sirve para reactivar el sistema trás una parada.
Luz verde indicadora del correcto funcionamiento del sistema.
Luz roja indicadora de la parada de emergencia.
Todos estos detalles se pueden apreciar en la siguiente figura del cuadro de mandos:
Como todo sistema lógico, dispone de unas entradas y unas salidas, cada una representando una determinada función, como se muestra en la siguiente tabla:
Antes de proceder a describir el código, es necesario explicar que se ha hecho uso de las denominadas «marcas», en este caso representadas por M0.0 y M0.1. Las marcas se crean para facilitar el código, no teniendo que esquematizar siempre que representan. En este caso representan los llamados biestables, capaces de permanecer en uno de los estados posibles durante un tiempo indefinido en ausencia de perturbaciones. Esta característica es ampliamente utilizada para memorizar información. El esquema de estas puertas lógicas es que se reproduce a continuaci
Con esta información se puede describir el código global. Se ha separado en tres segmentos distintos, cada uno correspondiente a las tres salidas que pueden verse en la tabla (Luz de control de la bomba, luz de funcionamiento del sistema, luz del indicador de emergencia). De tal manera que al ir simulando cada situación, podremos observar directamente la respuesta en cada segmento, y deducir de ello el estado del sistema.
En la imagen 1 se aprecia el sistema parado, como puede comprobarse en el cuadro de diálogo inferior no aparece ningún tic sobre las casillas.
En la imagen 2 se acciona la entrada E0.1 y se observa como las cajas A2.0 y A2.1 se bordean de color verde, esto significa que las salidas correspondientes se han activado.
En la imagen 3 se quita la acción sobre la entrada E0.1 y, debido al biestable se almacena en memoria el estado de funcionamiento anterior, quedando el sistema como la imagen 2.
En la imagen 4 activamos la entrada E0.3, es decir, el agua ha llegado al nivel marcado como máximo. La bomba deja de funcionar pero la luz de funcionamiento (A2.1) sigue encendida.
En la imagen 5 se pulsa el botón de Off, y tanto las luces de la bomba como la de funcionamiento se apagan.
En la imagen 6, volviendo a activar la entrada E0.1, se activa también el relé térmico, es decir, la parada de emergencia, comprobando que no hay ninguna salida.
En la imagen 7, para reactivar el estado normal del sistema respecto al representado en la imagen 6, es necesario pulsar el botón de rearme E0.6. Se observa como se vuelven a activar las salidas A2.0 y A2.1.
INSTALACIÓN EN TANQUES DE AGUA
TERMOSTATO
¿QUE ES UN TERMOSTATO?
Un termostato es un componente de sistema de control simple que abre o cierra un circuito eléctrico en función de la temperatura. Su versión más simple consiste en una lámina metálica como la que utilizan los equipos de aire acondicionado para apagar o encender el compresor.
DESCRIPCIÓN DE UN TERMOSTATO
¿Cómo funciona un termostato?
La función principal de un termostato es regular la temperatura de nuestro hogar. Funciona al contrario de la temperatura del momento. Si hace frío provoca una subida de la temperatura y si hace calor la reduce.
TIPOS DE TERMOSTATO
1. Termostato Analógico
Los termostatos de ambiente analógico son los termostatos de toda la vida. El de la ruedecita, el que teníamos en las casas hace 30 años y aún vemos en alguna. Se ubican en la pared y nos sirven para controlar las válvulas de gas, zonales, bombas, radiadores o calderas.
El funcionamiento de un termostato analógico es simple. Nos permite ajustar la temperatura de la vivienda manualmente y cómo he comentado, son de ambiente, miden la temperatura de la zona par ser más eficientes.
Seamos sinceros, son limitados y no tienen en cuenta factores como la temperatura exterior, el horario del día o si estamos en casa. Su utilidad y ahorro queda muy restringido y en un descuido puede hacer que gastemos todo lo que hemos podido ahorrar durante días sin usarlo.
2.Termostato Digital para calefacción
Un poco más avanzado que el anterior y con una pantalla LCD de cristal líquido en blanco y negro que nos indica la temperatura actual en la casa. Así distinguimos a simple vista los termostatos digitales.}
Nos permiten ajustar la temperatura de la vivienda consiguiendo una eficiencia energética del hogar. Este termostato es útil cuando tú manualmente realizas cambios en la temperatura para ajustarla a la deseada.
Su funcionamiento es simple, tú modificas la temperatura a través de los dos botones que encontrarás, la caldera recibe la señal y se pone en acción. Son sencillos y no requieren de demasiado conocimiento.
3.Termostato programable
Aquí entramos ya en sistemas más avanzados. Los conocidos como termostatos programables o cronotermostatos.
Con estos termostatos programables tal y cómo dice su nombre, podrás programar la temperatura de tu hogar durante el tiempo que determines. Se consigue reducir un consumo interesante y evitar posibles cabreos al asegurarte que se apagará a la hora que determines. Con estos termostatos no corres el riesgo de dejar la calefacción encendida por la noche.
Con estos termostatos programables tal y cómo dice su nombre, podrás programar la temperatura de tu hogar durante el tiempo que determines. Se consigue reducir un consumo interesante y evitar posibles cabreos al asegurarte que se apagará a la hora que determines. Con estos termostatos no corres el riesgo de dejar la calefacción encendida por la noche.
4.Termostato inalámbrico
Son termostatos programables o inteligentes que no van colocados a la pared, por lo que no son fijos. Podemos utilizarlos en otras estancias de nuestra casa con la ventaja que eso nos conlleva. Por ejemplo, por la noche dejarlo en la mesita y cambiar la temperatura desde la cama.
Son termostatos programables o inteligentes que no van colocados a la pared, por lo que no son fijos. Podemos utilizarlos en otras estancias de nuestra casa con la ventaja que eso nos conlleva. Por ejemplo, por la noche dejarlo en la mesita y cambiar la temperatura desde la cama.
5.Termostatos modulantes
El último de los tipos de termostatos para calderas es el más complejo. Estos termostatos pueden ser termostatos programables, inalámbricos o inteligentes con wifi.
¿Entonces qué les diferencia del resto? El tipo de caldera que utilizan. Trabajan con calderas de condensación que funcionan diferente a las normales.
¿Entonces qué les diferencia del resto? El tipo de caldera que utilizan. Trabajan con calderas de condensación que funcionan diferente a las normales.
6.Termostatos para aire acondicionado
Existe otra gama de termostatos que van dirigidos a darnos el placer de pasar un verano fresquito en casa.
Igual que los termostatos para la calefacción, estos termostatos tienen la misma variedad: los hay analógicos, digitales, programables y con wifi.
Cuentan con las mismas ventajas e inconvenientes que los otros. El principal inconveniente es que hay menos variedad de termostatos y no todos nos sirven para utilizar en ambos aparatos. Esto hace que debemos comprar un termostato para cada tipo de aparato.
Cuentan con las mismas ventajas e inconvenientes que los otros. El principal inconveniente es que hay menos variedad de termostatos y no todos nos sirven para utilizar en ambos aparatos. Esto hace que debemos comprar un termostato para cada tipo de aparato.
Un arrancador suave de motor es un dispositivo utilizado con motores eléctricos de CA para reducir temporalmente la carga y el par en el tren de fuerza y la sobrecarga de corriente eléctrica del motor durante el arranque.
El arranque a plena tensión, conlleva picos de tensión que pueden generar costes por sobrecarga de la red eléctrica y por los esfuerzos en los accionamientos mecánicos.
¿COMO FUNCIONA?
Los arrancadores suaves limitan la corriente y el par de arranque permitiendo ejercer un control de la tensión desde 0 hasta la nominal para el arranque y al revés para la parada. Regula el voltaje de modo que el motor recibe primero una oleada de baja tensión, que va ascendiendo hasta que el motor empieza a girar, ahorrando en el desgaste y a menudo colaborando a que los componentes electrónicos duren más tiempo
La principal diferencia entre ambos es que con el arrancador suave no se puede controlar la velocidad del motor. Un variador de frecuencia permite entre otras opciones regular la velocidad del motor en cualquier momento, no sólo en el arranque y parada.
Cuando se necesita disminuir el pico de corriente únicamente en el arranque y parada, se utilizará un arrancador suave.
No todos os motores están equipados de inicio con arrancadores suaves, pero convertiendonse en algo común, especialmente con motores delicados que poden ser doadamente danados pola afluencia repentina de enerjía. Los arrancadores suaves componentese de una serie de rectificadores que traballan xuntos para administrar a voltaje. Los equipos de arranque electrónico denomínarse arrancadores suaves o progresivos.
Los motores monofásicos son utilizados cuando no se dispone de un sistema trifásico y/o para pequeñas potencias, generalmente se utilizan para potencias menores de 2Kw o 3Kw.
El suministro de corriente alterna (ca) trifásica no siempre está disponible , por ejemplo, en una vivienda el suministro es monofásico (fase + neutro) a 230V.
Casi todos los expositores de frío comerciales de los supermercados están accionados por compresores cuyos motores son monofásicos; lo mismo que las lavadoras domésticas; los portones de los garajes, etc.
Motores de fase partida
El tema que a continuación presentamos es sobre los motores monofásicos de fase partida. Debemos de entender que los motores monofásicos tienen una sola fase de alimentación, no poseen un campo giratorio sino que tienen un campo magneticopulsante, la cual se hace difícil de que exista un torque en el arranque, por lo que necesita de dispositivos extras para iniciar el movimiento de la máquina
.
POR CONDENSADOR
Motor monofásico de arranque por capacitor. Son motores técnicamente mejores que los motores de fase partida. También disponen de dos uno auxiliar y otro principal. Sobre el devanado auxiliar se coloca un Motor monofásico de arranque por capacitor. Son motores técnicamente mejores que los motores de fase partida. También disponen de dos uno auxiliar y otro principal.
POR CONDESADORPERMANENTE
Debemos de entender que los motores monofásicos tienen una sola fase de alimentación, no poseen un campo giratorio sino que tienen un campo magnético pulsante, la cual se hace difícil de que exista un torque en el arranque, por lo que necesita un dispositivo extra para iniciar el movimiento de la máquina. Para el arranque se utilizará un bobinado auxiliar con un condensador, estos bien posicionados y colocados adecuadamente de tal forma que se creará una fase ficticia y de esta manera hará posible que se cree un campo giratorio para dar par y así pueda dar movimiento.
MOTOR MONOFASICO POR CONDENSADOR DOBLE
Un motor monofasico con dos capacitores combina las ventajas del motor con capacitor de arranque y del motor con capacitor de marcha.
La alimentación eléctrica a la mayoría de nuestros hogares es de una fase (single phase) los motores eléctricos que mueven muchos de los aparatos domésticos requieren de un sistema para arrancar que se llama fase partida.
El sistema de fase partida utiliza dos bobinados un devanado principal (main winding) y un devanado auxiliar llamado de arranque (start winding) una vez que arranca este último es desconectado por un interruptor centrífugo (centrifugal switch).
Para el arranque de motores trifásicos hasta 300 CP a 440V c.a. , 60Hz con autotransformador, no reversibles, en tablero metálico de protección Nema 12, fabricado en lámina de acero Cal. 14 USG, con pintura anticorrosiva electroestática en polvo RAL 7032. Placa de montaje interna. Puerta con bisagras y chapas de cierre atornillable con neopreno. Autotransformador con derivaciones de 50, 65 y 80 % de la tensión nominal. Interruptor Termo magnético, Contactores y Relevador de sobrecarga de acuerdo a la potencia del motor. Botones Pulsadores de Arranque y Paro. Lámpara piloto indicadora de sobrecarga. Vóltmetro Analógico montado en la puerta.
Constructivamente, se pueden tener tres disposiciones para este método: la clásica del tipo electromecánico automático, electromecánico manual y de estado sólido. Las consideraciones funcionales que se hagan son idénticas para todos ellos, porque básicamente este sistema consiste en suministrarle alternativamente dos tensiones a los bobinados del estator mediante una conmutación apropiada. Las conexiones en los bornes de la caja de conexión para un caso y para el otro se pueden ver en la figura 1). Para suministrarles estas tensiones a los bornes de los bobinados del estator, se puede recurrir a los contactores comandados por un circuito de control adecuado (electromecánico o electrónico) o bien a interruptores conmutadores manuales. En el primer caso, la conmutación se hace con un temporizador, prefijando el tiempo de acuerdo a lo que se requiera para llegar a la velocidad nominal del motor, lo cual a su vez depende de la inercia del equipo acoplado. El MET destinado a arrancar mediante este método requiere que, constructivamente, los extremos de las bobinas del estator sean accesibles en la placa de bornes dentro de la caja de conexiones. Otra característica se puede apreciar en la chapa, en donde, si la tensión nominal indica ‘220/380 V’, es posible conectarlo a la red: en estrella 3 x 380 volts o en triángulo 3 x 220 volts (ver figura 3). En cambio, si la placa reza ‘380/660 V’, el MET puede funcionar en triángulo en una red de 3 x 380 volts y también en estrella con una red de 3 x 660 volts. Aclaro que no existen redes de 3 x 660 volts, pero esto indica a su vez que el MET es apto para arrancar en estrella-triángulo.
Existen diversas formas constructivas, la más simple es la llamada “estrella-triángulo”, otras pueden ser: emplear resistencias estatóricas, mediante transformador de arranque y con dispositivos electrónicos como lo son los denominados “arrancadores suaves”. A continuación se tratará solamente el primer método por ser el más comúnmente empleado, o sea cuando no existen condiciones especiales de arranque, acelerado y frenado. Este método puede ser automatizado, cuando la naturaleza de las funciones que cumple o cuando se trata de potencias relativamente grandes así lo requieran, para lo cual se necesita emplear contactores y dispositivos auxiliares como temporizadores, luces de señalización, etc. convenientemente conectados.
Arranque estrella-triangulo automático
Constructivamente, se pueden tener tres disposiciones para este método: la clásica del tipo electromecánico automático, electromecánico manual y de estado sólido. Las consideraciones funcionales que se hagan son idénticas para todos ellos, porque básicamente este sistema consiste en suministrarle alternativamente dos tensiones a los bobinados del estator mediante una conmutación apropiada. Las conexiones en los bornes de la caja de conexión para un caso y para el otro se pueden ver en la figura 1). Para suministrarles estas tensiones a los bornes de los bobinados del estator, se puede recurrir a los contactores comandados por un circuito de control adecuado (electromecánico o electrónico) o bien a interruptores conmutadores manuales. En el primer caso, la conmutación se hace con un temporizador, prefijando el tiempo de acuerdo a lo que se requiera para llegar a la velocidad nominal del motor, lo cual a su vez depende de la inercia del equipo acoplado. El MET destinado a arrancar mediante este método requiere que, constructivamente, los extremos de las bobinas del estator sean accesibles en la placa de bornes dentro de la caja de conexiones.
Arranque directo con inversión de giro con parada temporizada
ARRANQUE DIRECTO CON INVERSION DE GIRO Y CICLO CONTINUO
ARRANQUE DIRECTO CON INVERSION DE GIRO Y FRENADO DINAMICO POR INYECCION DE CC
En el momento del paro inyectamos una corriente continua en el estátor que nos crea un campo magnético fijo, el rotor tratará de alinearse con este campo, produciéndose el paro del mismo. Regularemos el temporizador para que al detenerse el motor cese la alimentación de corriente continua, evitando que el motor sufra calentamientos perjudiciales.
ALARMAS DE SEÑALIZACION.
Conjunto de estímulos que condicionan la actuación de un individuo frente a circunstancias Una señalización es eficaz: que se pretenden resaltar. – Cuando atraiga la atención. – Cuando sea clara. – Cuando sea actual y realizable. – Cuando de a conocer el riesgo con antelación. – Conduce a una única interpretación. – Informa sobre la actuación a realizar en cada caso concreto. La señalización es una técnica complementaria a la prevención, ya que por sí misma no elimina el riesgo y no debe de sustituir a las normas de seguridad, instrucciones de trabajo y medidas preventivas que deben ser adoptadas. La señalización se utiliza cuando: – No sea posible eliminar el riesgo en el proyecto. – No se puede proteger directamente mediante dispositivos de seguridad. – No se pueda realizar una protección personal del operario. – Como complemento a la protección ofrecida por dispositivos de seguridad y protección personales.
El ciclo de mando en secuencia forzada LIFO (Last In First Out) establece un orden fijo de activación de actuadores, desde el primero al ultimo, y luego en el momento de inactividad, exige el proceso inverso, el primero en desactivar es el ultimo en ser activado, y así sucesivamente hasta desactivar el primero. En caso de querer romper la secuencia el sistema no debe permitir la activación, y de igual forma en el momento de intentar romper la secuencia de inactivación los actuadores no deben desactivarse.
2. SISTEMA FIFO
El ciclo de mando en secuencia forzada FIFO (First In First Out) establece un orden fijo de activación de actuadores, desde el primero al ultimo, y luego en el momento de inactivarlos, primero se desactiva el primer actuador, luego el segundo y así sucesivamente hasta desactivar el ultimo. En caso de querer romper la secuencia el sistema no debe permitir la activación, y de igual forma en el momento de intentar romper la secuencia de inactivación los actuadores no deben desactivarse.
Un temporizador es un aparato con el que podemos regular la conexión ó desconexión de un circuito eléctrico después de que se ha programado un tiempo. El elemento fundamental del temporizador es un contador binario, encargado de medir los pulsos suministrados por algún circuito oscilador, con una base de tiempo estable y conocida. El tiempo es determinado por una actividad o proceso que se necesite controlar. Se diferencía del relé, en que los contactos del temporizador no cambian de posición instantáneamente. Podemos clasificar los temporizadores en:De conexión: el temporizador recibe tensión y mide un tiempo hasta que libera los contactosDe desconexión: cuando el temporizador deja de recibir tensión al cabo de un tiempo, libera los contactos